Interactive loco-manipulation
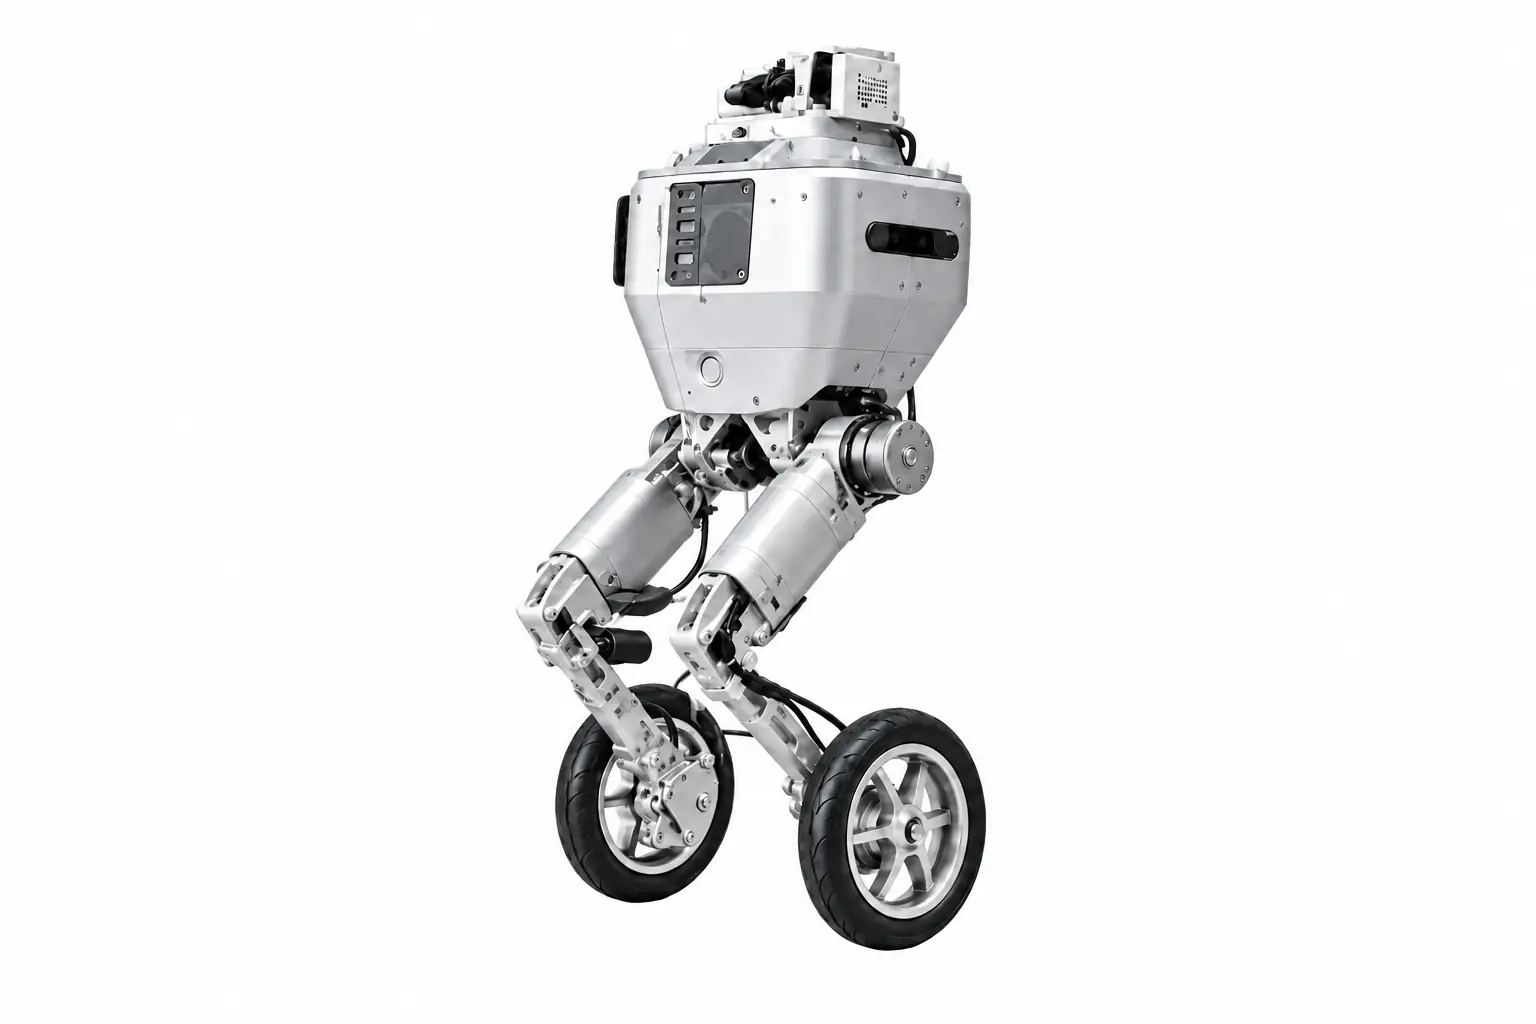
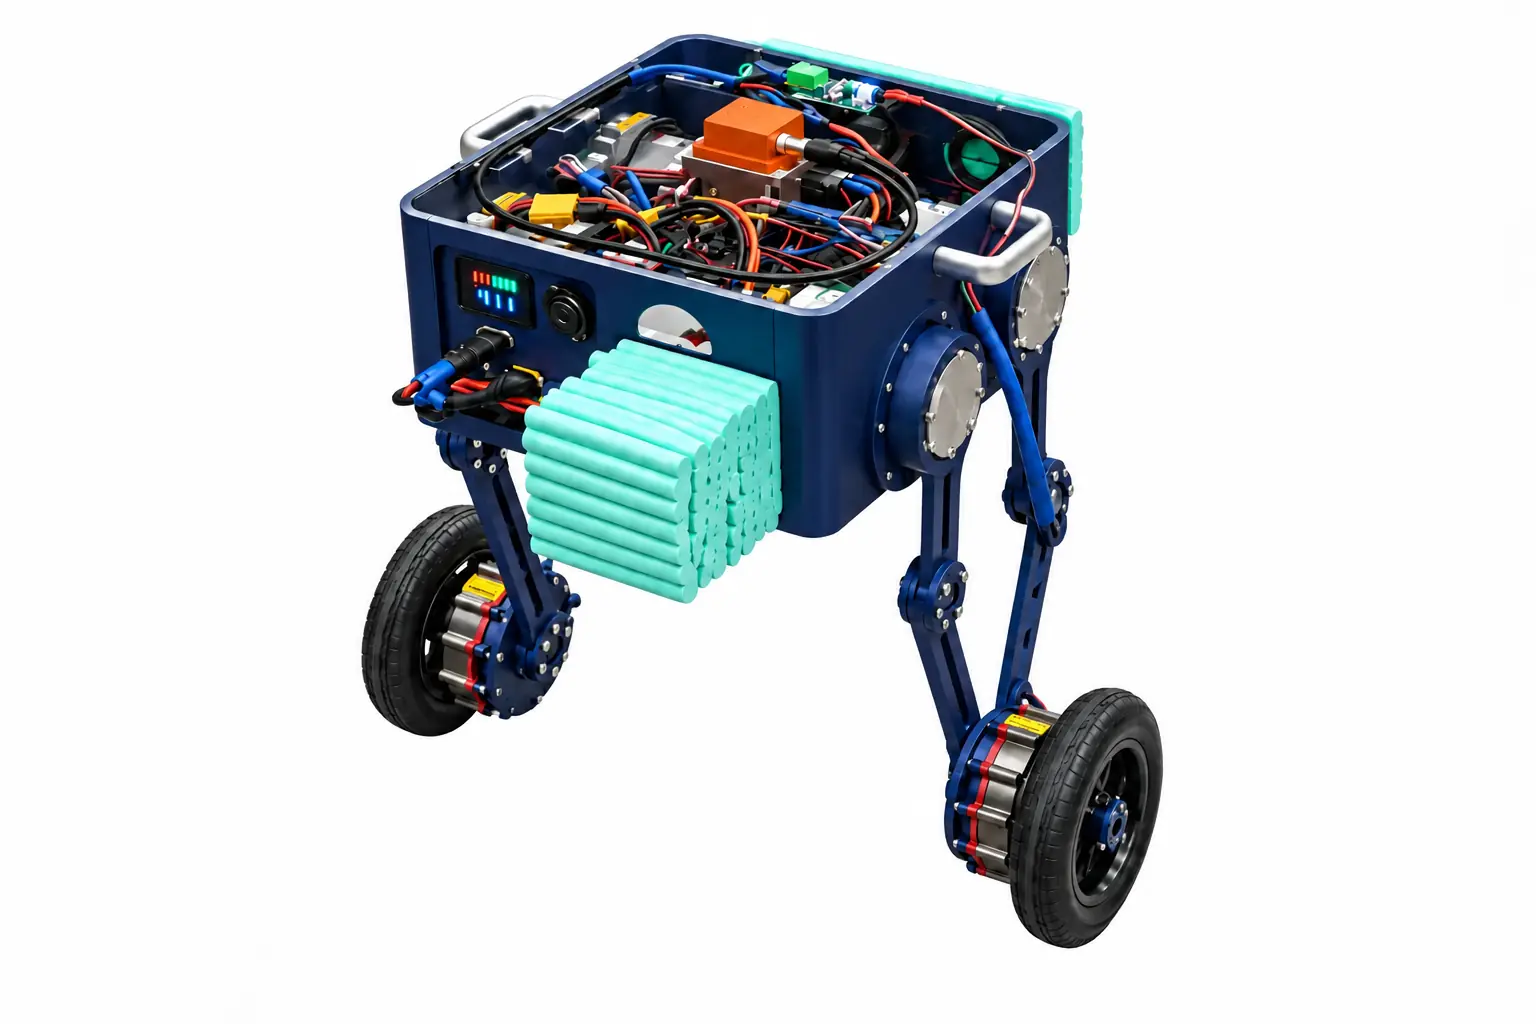
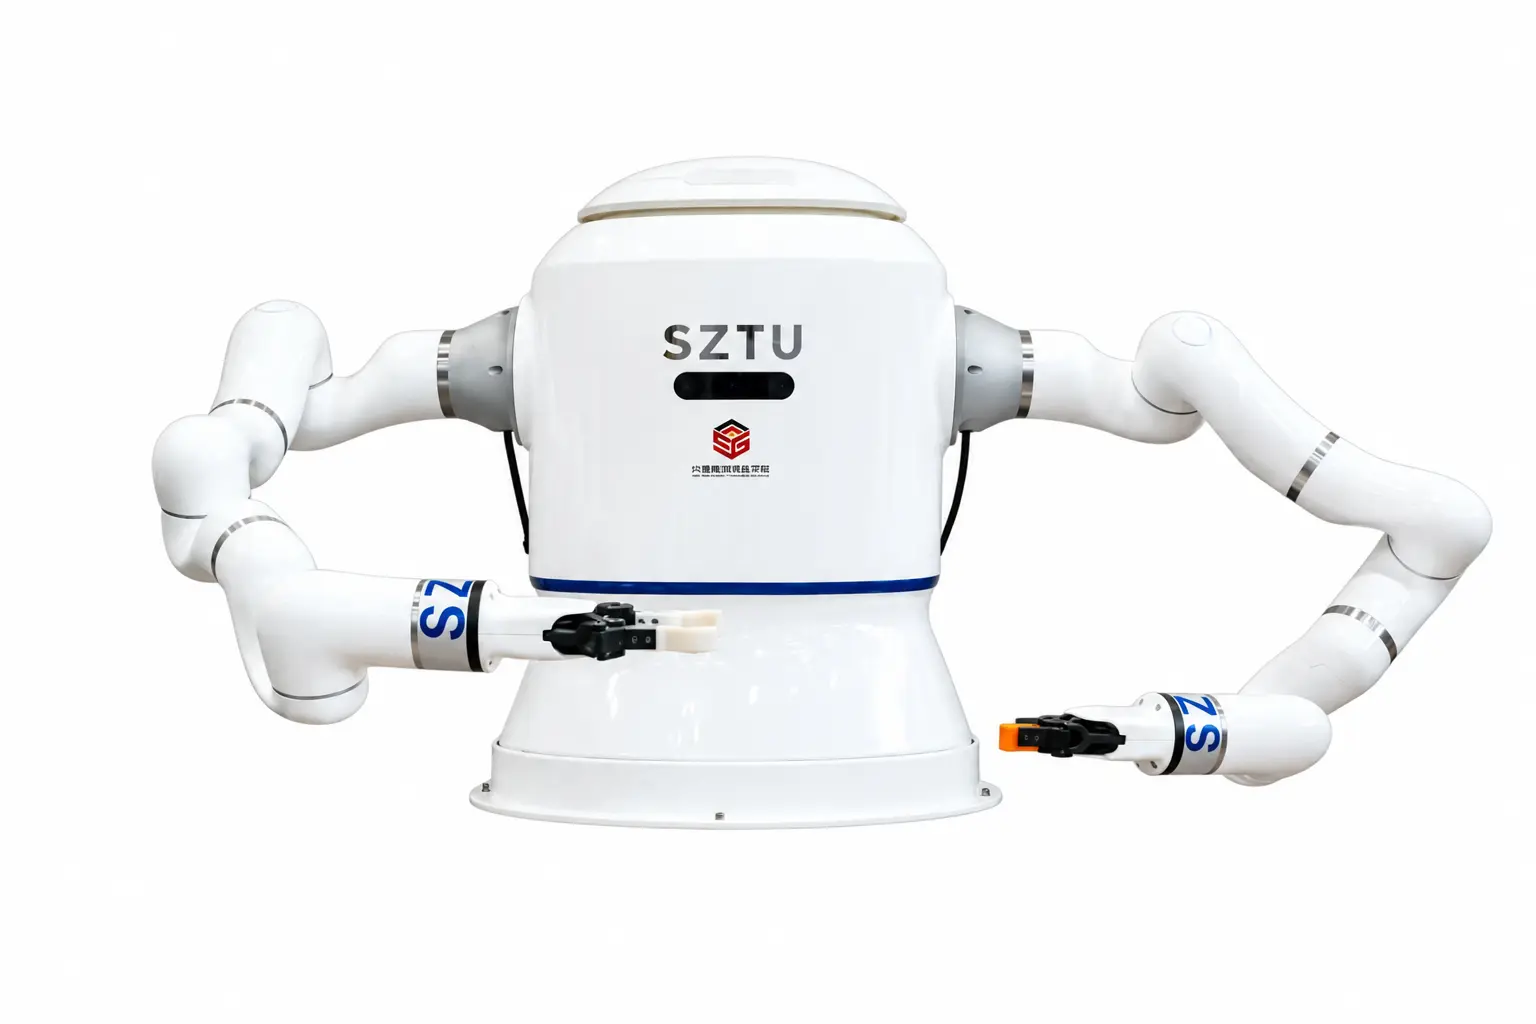
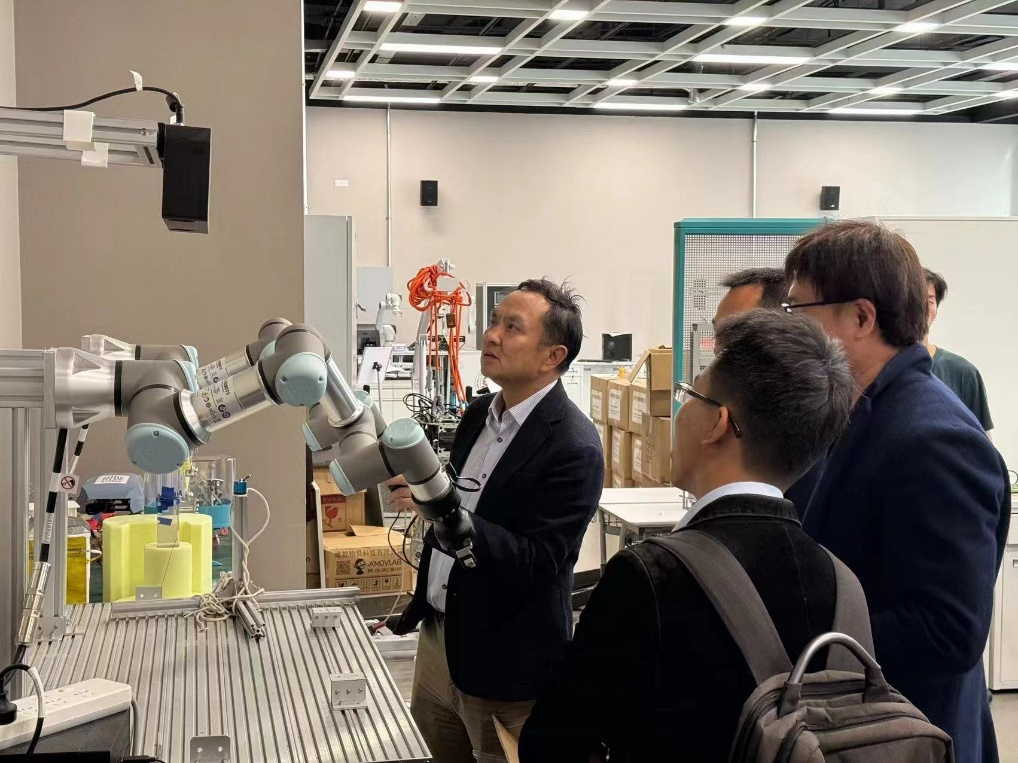
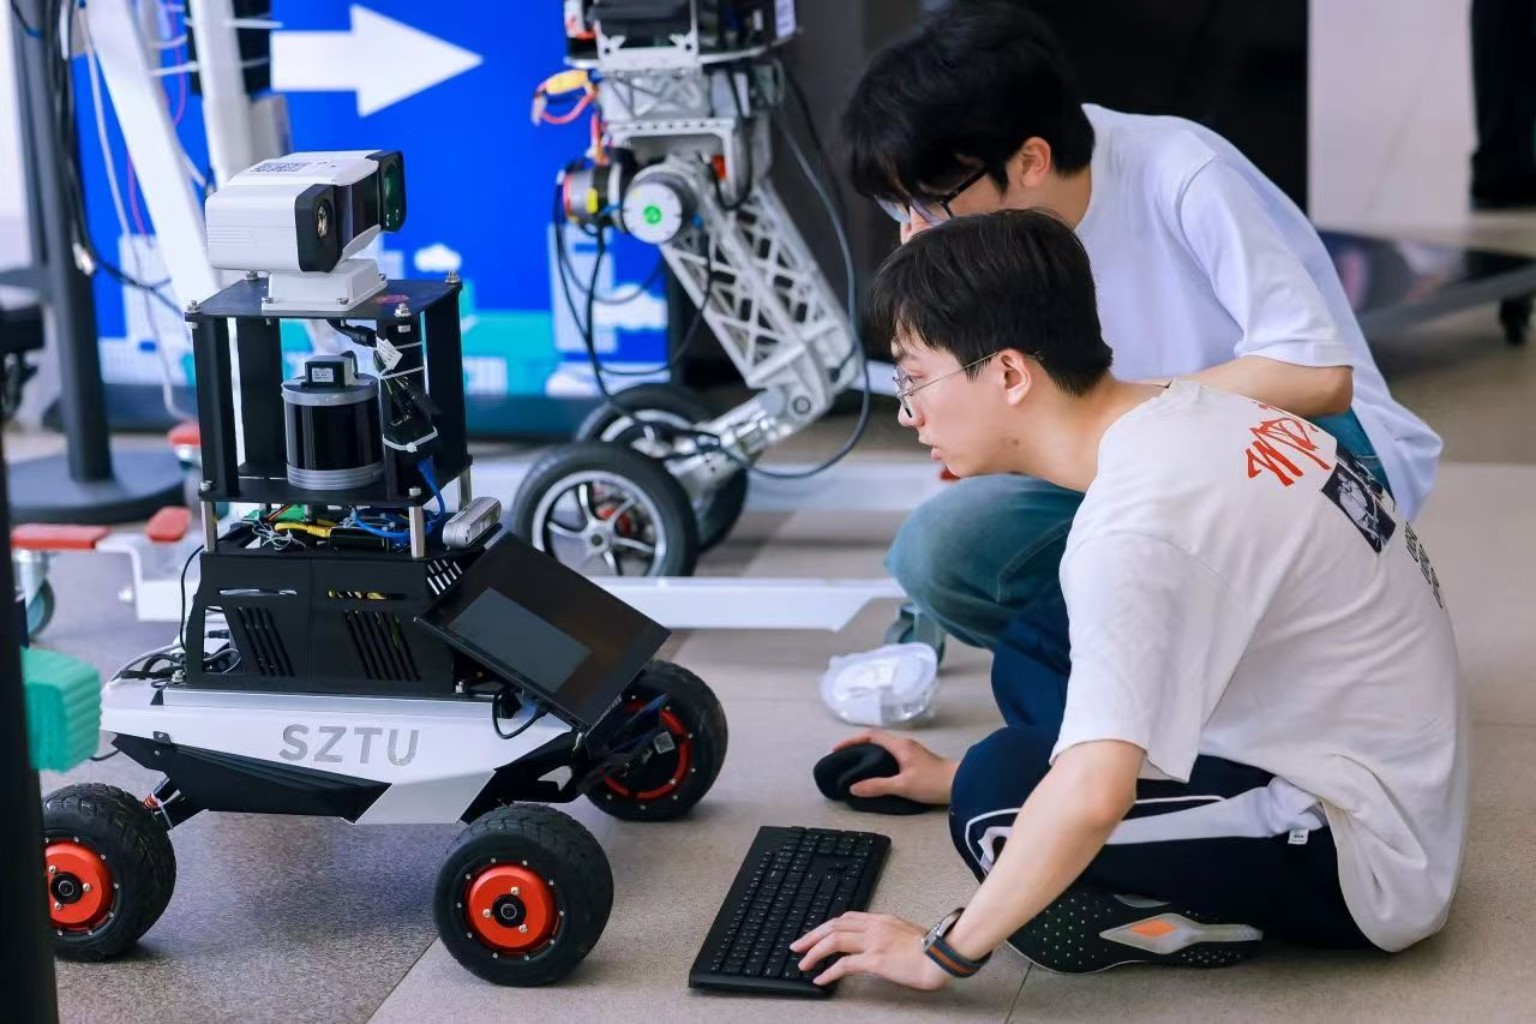
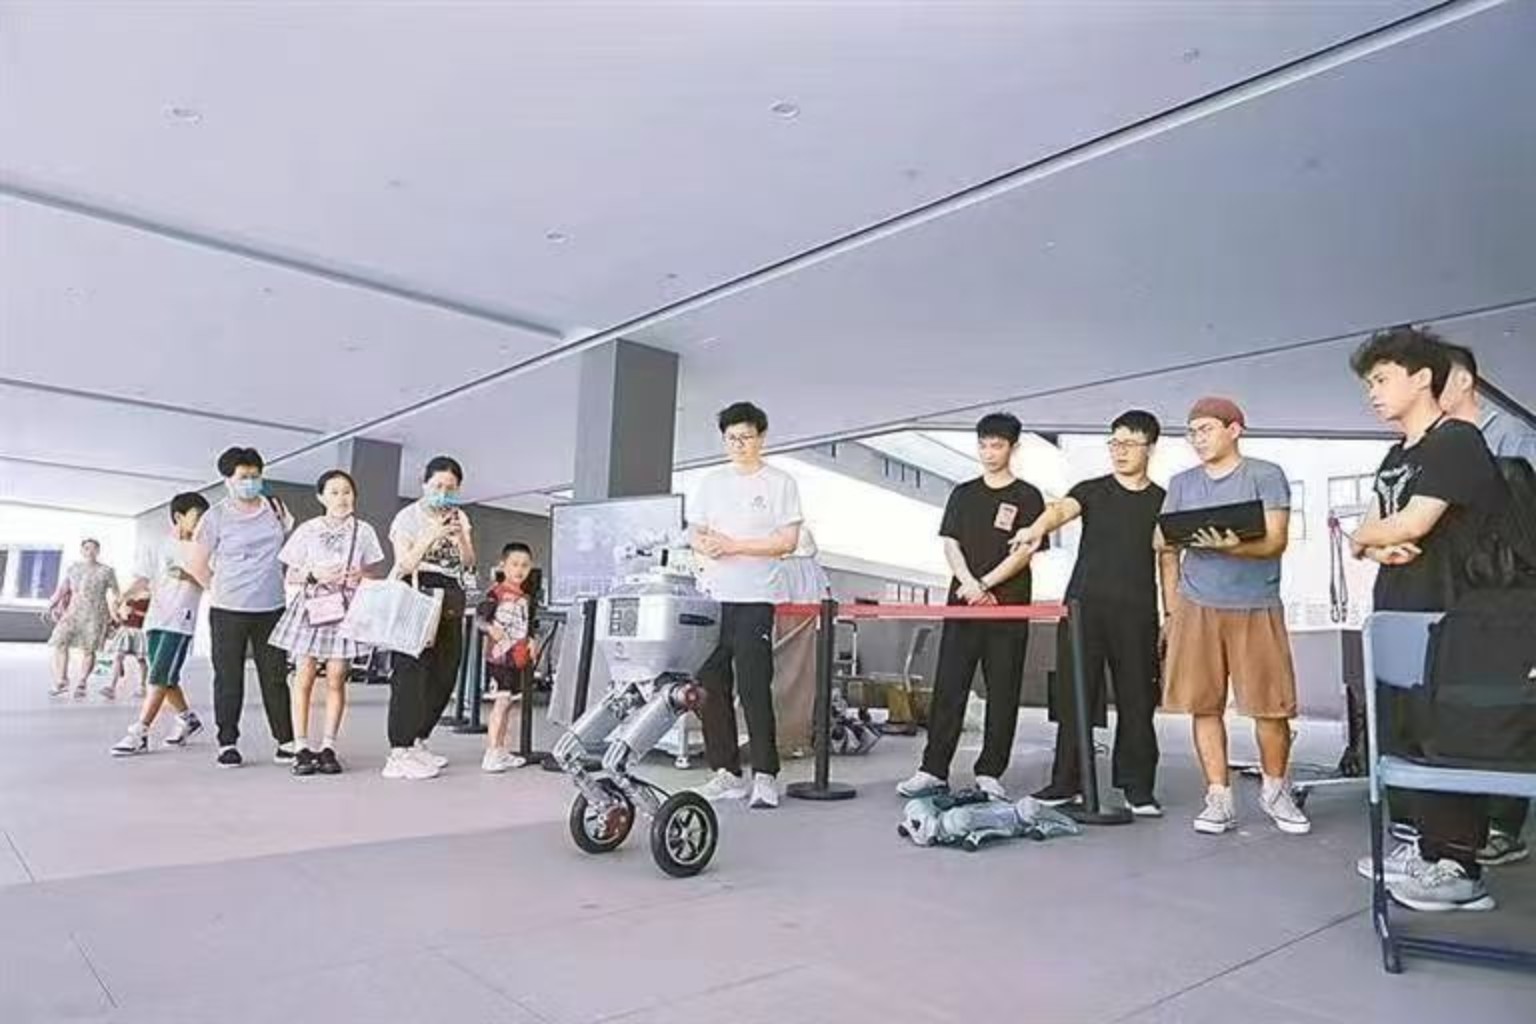
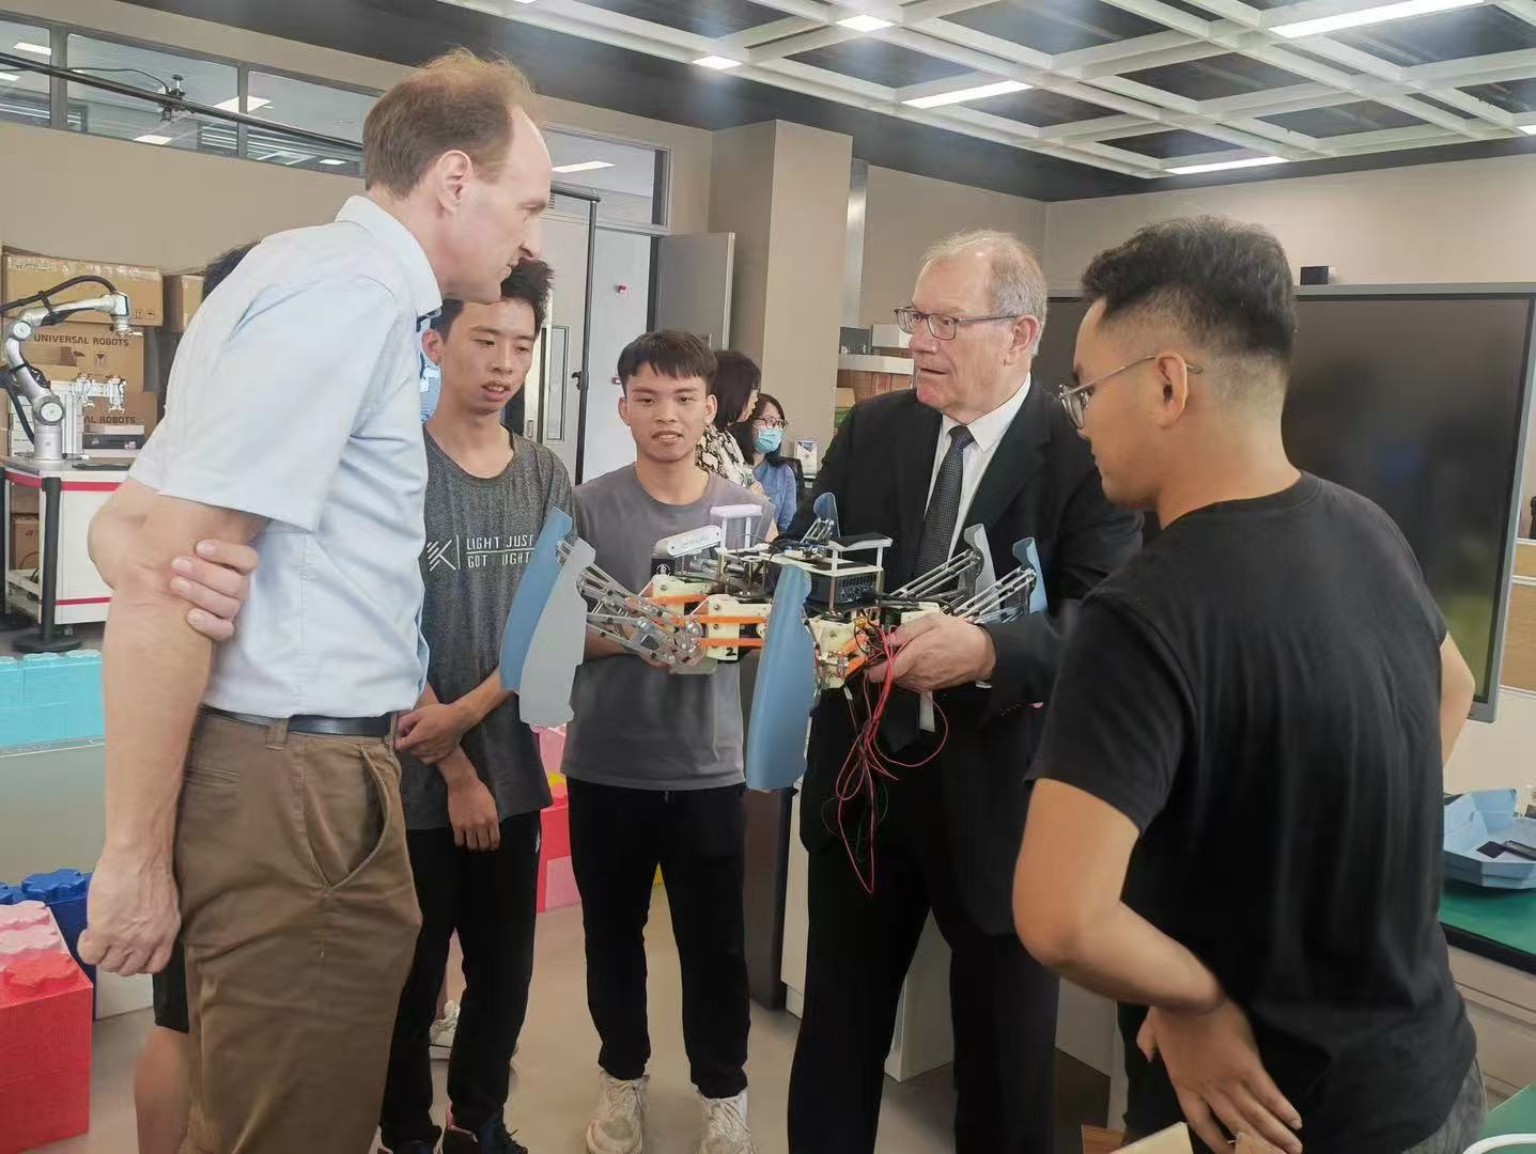
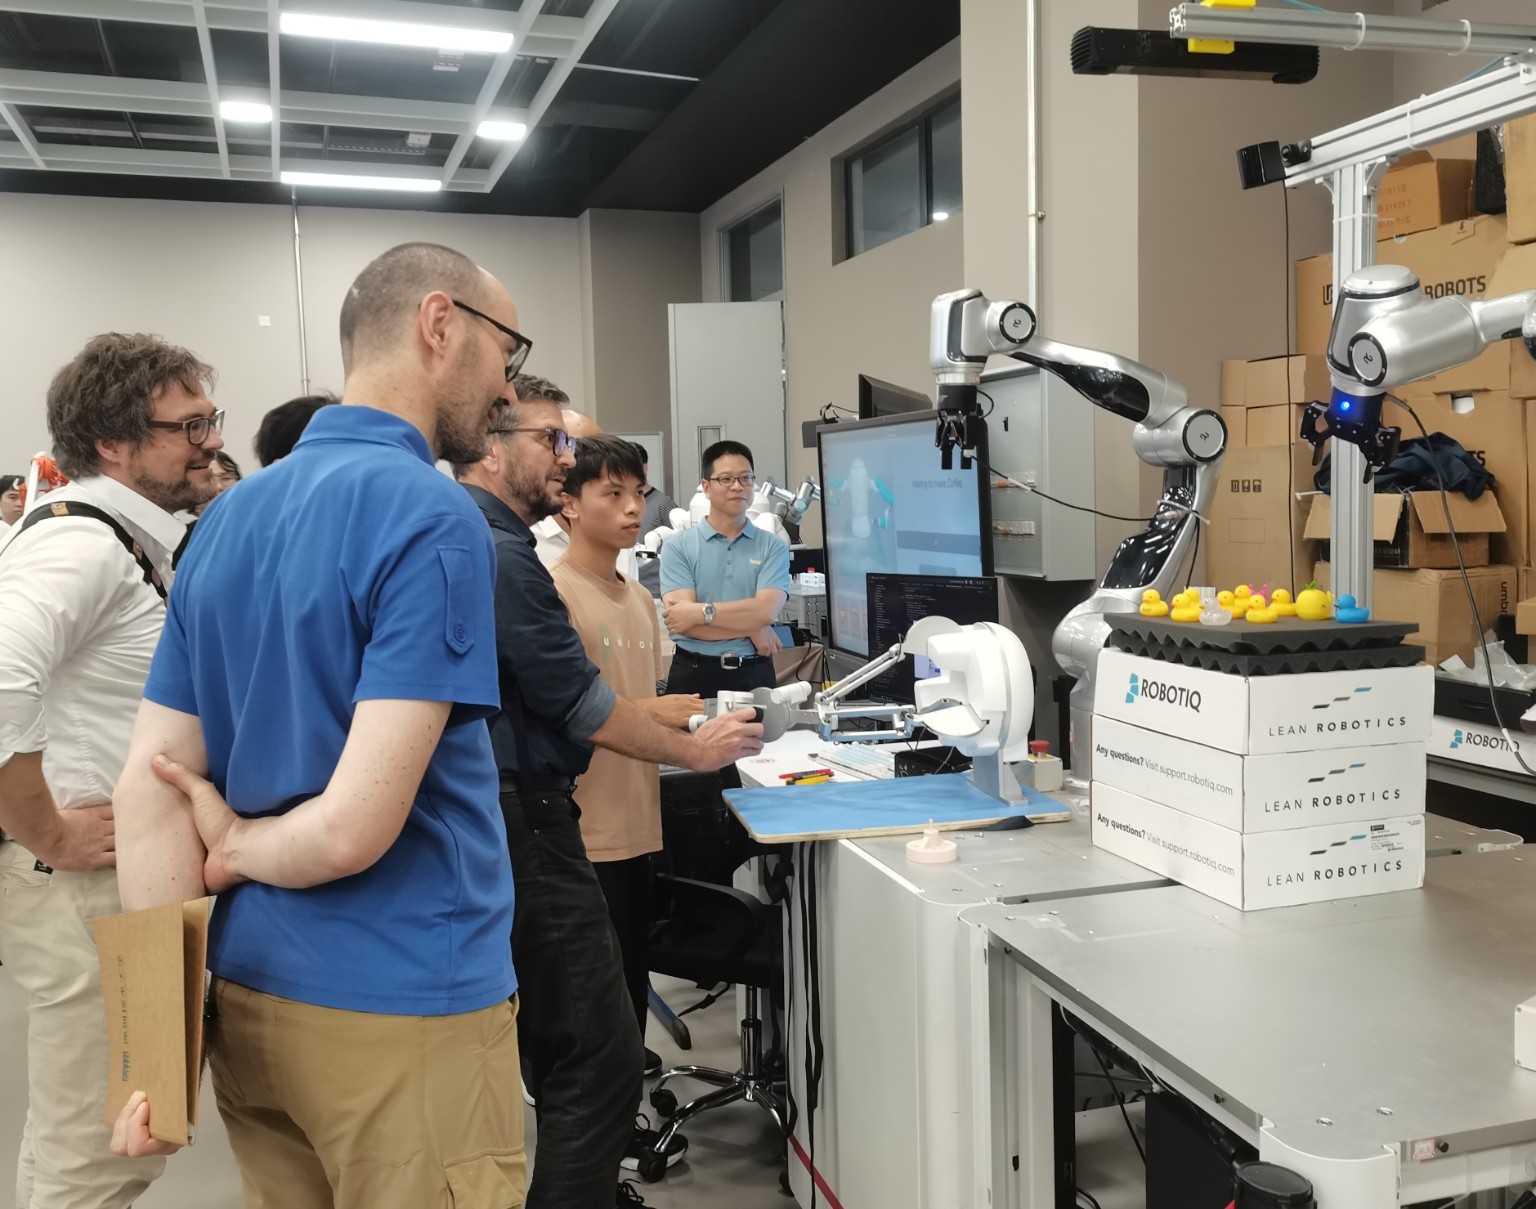
We study coordinated mobility and manipulation, dual-arm collaboration and human–robot interaction, testing perception, planning and control in disassembly, sorting and deformable-object handling.
- Mobile manipulation
- Dual-arm coordination
- Deformable-object manipulation